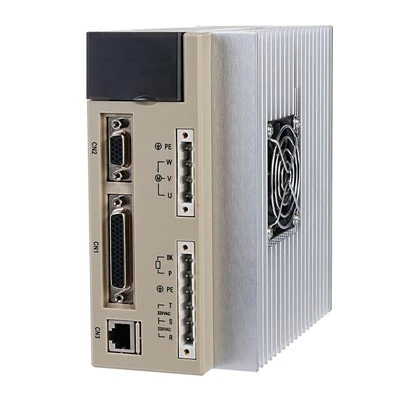
High - производительностьCanopen Servo Drive
Благодаря быстрому развитию промышленных процессов спрос на более гибкие системы автоматизации также увеличивается. Для удовлетворения этих требований все больше и больше традиционных решений заменяются распределенными системами управления движением на основе интеллектуальных устройств и полевых путей. Сервовины Тонханга - один из продуктов, которые удовлетворяют этот спрос.
Интеллектуальные сервоприводы, подходящие для систем управления распределенным движением, должны обеспечивать связь с шиной и способны выполнять высокие задачи управления осью-. Конструкция шины и распределение задач управления движением являются ключом к созданию высокой - системы управления движением. Программы управления движением интерполяции используют систему управления движением хоста для вычисления траекторий оси Multi -, а затем передавать установки положения оси по каждому сервоприводу через Fieldbus. Независимые приложения оси, с другой стороны, рассчитывают траектории движения оси в сервоприводе, причем PLC -хозяин обеспечивает только последовательность движения. Автобусная связь основана на протоколе Canopen. Ниже приведена конструкция для полной системы управления движением в диапазоне сервоприводов Тонханга.
Благодаря разработке технологии цифровой обработки сигналов (DSP) многие сложные задачи управления могут быть выполнены в рамках сервоприводов, а сервоприводы становятся все более интеллектуальными. В то же время все более зрелая коммуникационная технология Fieldbus в поле «Промышленное управление» также позволила реализовать гибкие и модульные конструкции управления на основе распределенных систем управления.
Связь между контроллером хоста (ПЛК или контроллером движения) и сервоприводами основана на стандарте Canopen. Это решение облегчает создание сложных мульти -- управляющих приложений оси в модульном формате производительности-. Коммуникация шины устраняет необходимость в модификации аппаратного обеспечения; Существующие системы управления могут быть адаптированы для реализации новых продуктов путем простого реконфигурации параметров. Процессы могут быть изменены путем добавления или удаления компонентов управления (сервоприводы, модулей ввода -вывода и т. Д.), Не требуя значительных изменений в системе управления. Гибкость этого решения является ключевым преимуществом для поддержания конкурентной позиции в промышленной автоматизации: оно позволяет легко модифицировать и обновлять устройства, сокращение жизненных циклов продуктов и технологий. Интеграция цифрового тока, скорости и положения сервоприводов в сервоприводы значительно повышает производительность сервоприводов. Должны быть известны ли интерполяция или независимая траектории оси, параметры связи шины и распределение задач управления.
Архитектура управления движением
В распределенной архитектуре управления процессы применения и управления все еще определяются в хосте ПЛК или контроллере движения. Тем не менее, сервопривод берет на себя большую ответственность за управление движением, такую как мониторинг лимита программного обеспечения и оборудования, управление режимом торможения двигателя и низкая - безопасность скорости во время ввода в эксплуатацию машины. Генераторы траекторий также могут быть интегрированы в сервопривод через конечное приложение. Это еще больше отличает применение интерполированных оси от автономных.
Многие роботы и машины требуют интерполированного управления движением (подмножество осей должно быть в состоянии регулировать непрерывно). В этом решении траектории оси должны быть рассчитаны с помощью одного и того же высокого процессора- для поддержания координации между осями.
Распределенные архитектуры управления движением, подходящие для интерполяции Axis Multi -, основаны на интеллекте сервоприводов, способных выполнять полные задачи управления сервоприводом, включая положение, скорость и петли тока с преобразованием мощности. Контроллер движения хоста выполняет многочисленные - расчеты траектории оси и передает сигналы определения цифровых положений в каждый сервопривод через серию коммуникаций шины. Кубическая интерполяция используется для генерации профиля в период выборки сервопривод, полученного из двух соседних сет -точек на сервоприводе. Этот метод значительно снижает ресурсы, используемые контроллером хоста (частота генерации установки) при сохранении плавного управления движением. Это позволяет контролировать большое количество осей в рамках данной производительности шины.
Большинство систем управления движением в поле автоматизации не допускают интерполяцию между осями (независимо от траектории оси). Этот подход устраняет необходимость в централизованных расчетах траектории, позволяя им распределять по каждому сервоприводу.
Контроллер хоста PLC хорошо - подходит для предоставления управления последовательности приложений. Это решение основано на интеллектуальных сервоприводах, которые обеспечивают высокий - управление движением производительности и полностью интегрированы в среду ПЛК. Следовательно, High - Уровень движения параметры управления движением доступны на стандартном языке программирования IEC1131-3.
Canopen Communication
Полевые пузырьки являются важным компонентом и ключевыми функциями, такими как синхронизация, скорость обновления и параметры связи, определяют общую производительность системы. CAN был выбран для его высокой скорости, стабильности и низкой стоимости. Скорость передачи может достигать 1 м/с в пределах 40 м, уменьшаясь с увеличением расстояния. Семейство автобусов CAN широко используется в автоматизации и промышленной автоматизации, снижая затраты на установку оборудования. CAN основан на приоритетном вещании сообщений над общим автобусом. Может различать синхронные и асинхронные модели переноса: асинхронные сообщения фокусируются на параметрах сервопривода, в то время как синхронные сообщения фокусируются на регулировании движения и регулировке отслеживания оси.
В частности, для приложений Servo Drive, Canopen DS40 был реализован. Модель «Обзорная позиция» хорошо - подходит для автономных приложений отслеживания оси. В этом решении целевая позиция передается через шину хостом ПЛК. Контроллер отправляет данные положения на сервопривод, который затем вычисляет корректировки траектории и завершает позиционирование.
Модель «интерполированное положение» используется для интерполяционных приложений оси. В этом решении, чтобы поддерживать координацию оси Inter -, установленные точки положения, рассчитанные с помощью генератора траектории оси Multi - Это приводит к увеличению использования ресурсов шины по сравнению с предыдущими приложениями. Кроме того, любое смещение синхронизации значительно снижает точность пути контроля. Синхронизация смещения возникает из -за различий в времени отбора проб между основным контроллером движения и сервоприводом. Вибрация, вызванная задержками передачи шины, также может вызвать смещение синхронизации. Если установленная позиция получает дважды на сервоприводе, особенно когда требуется высокая динамическая производительность, ссылочный сигнал Zero - скорость превышает один период отбора проб и сильно стимуляет сервоприводный двигатель. Вибрация шины также может повлиять на сервопривод во время постоянной скорости. Чтобы решить эту проблему, на сервопривод должна выполняться команда принудительной синхронизации. Чтобы точно рассчитать ошибку сервопривода, необходимо уделить тщательное внимание к измерениям положения двигателя и скорости. Принудительные улучшения сервоприводов реализуются на сервоприводе.
Сервопривод дизайн
Секция управления сервоприводом состоит из одного - Motor -процессора (ADMC401), который включает в себя зондирование тока двигателя, получение положения двигателя и генератор импульсов PWM, подходящий для этапа мощности. Эта конструкция приводит к лучшей производительности в интегрированном сервоприводе с минимальным количеством компонентов.
Система управления каскадными управлением наиболее подходит для High - Сервоприводов производительности. Цикл управления внутренним током управляет моментальным моментом двигателя. Динамическая производительность внешней скорости и петлей управления позицией напрямую зависит от производительности внутреннего петля тока. Чтобы достичь кратчайшего возможного времени отклика двигателя и соответствовать максимальному диапазону скорости сервопривода, диапазон напряжения внешнего преобразователя мощности должен быть максимизирован. Текущий контроллер основан на технологии космического моделирования векторного вектора (SVM) в эталонном рамке ротора. Функция класса SVM включает в себя третий - модем партий, который позволяет классу SVM достигать более высокого диапазона скорости (более 1000 мс) для сервопривода, чем традиционная модель симметричного треугольника . 15%).
Система управления каскад лучше всего подходит для High - Сервоприводов производительности. Цикл управления внутренним током управляет моментальным моментом двигателя. Динамическая производительность внешней скорости и петлей управления позицией напрямую зависит от производительности внутреннего петля тока. Чтобы достичь кратчайшего возможного времени отклика двигателя и соответствовать максимальному диапазону скорости сервопривода, диапазон напряжения внешнего преобразователя мощности должен быть максимизирован. Текущий контроллер основан на технологии космического моделирования векторного вектора (SVM) в эталонном рамке ротора. Функция класса SVM включает в себя третий - модем партии, который позволяет классу SVM достигать более высокого диапазона скорости (более 1000 Гц) для сервопривода, чем традиционная модель симметричного треугольника . 15%).
Оптимизация настройки сервопривода скорости и положения на основе параметров механической нагрузки имеет важное значение для достижения стабильного и быстрого ответа. Конструкция серво -контроллера позиции основана на архитектуре полиномиального управления и отслеживании местоположения полюса. Архитектура полинома управления является основной архитектурой контроллера и хорошо - подходит для настройки параметров.
В архитектуре полиномиального управления обратная связь с сервоприводом может быть легко отредактирована в приложении Servo Drive. Реакция сервопривода оптимизирован для приложений по позиционированию оси, требуя быстрого и точного положения целевого положения. Реакция сервопривода оптимизирован для приложений оболочки, требуя ошибки положения, близкого к нулю во время смещения оси. По сравнению с предыдущими усилиями по настройке, простое изменение функции передачи HFW HFW теперь может соответствовать новым требованиям.
Измерения положения двигателя получены из обратной связи Resolver с использованием программного обеспечения Resolver - до - Digital Conversion (RDC). Сигналы обратной связи SINE и COSINES RESOLVER подаются в ADMC 401 12- бит цифровой - в - канал аналогового преобразователя (ADC), где они фильтруют через второй - фильтр отслеживания порядка для расчета скорости и позиции. Для плавного движения двигателя можно добавить внешнюю 16-битную АЦП для улучшения раствора в положении.
Заключение
Управление движением и интеллектуальные сервоприводы на основе связи с Canopen Bus являются эффективным и гибким решением. Интеллектуальный сервопривод CD1K, описанный в этой статье, может выполнять High - level multi - задачи управления осью, обеспечивая высокое решение для управления движением- для широкого диапазона приложений. Режим «Положение профиля» лучше всего подходит для независимых приложений оси в среде ПЛК. В этом решении траектория оси рассчитывается внутри сервопривод. Режим «Интерполированное положение» используется для приложений, где траектории оси должны непрерывно координироваться. В этом решении ресурсы контроллера движения хоста значительно снижаются из -за кубической интерполяции, предоставленной на сервоприводе. Сервопроводы скорости и позиции могут быть оптимизированы в Интернете, запустив программу настройки целевого приложения - на машине.
горячая этикетка : Canopen Servo Drive, Китайский Canopen Servo Drive Производители, поставщики, фабрика