

Сервоприводы и диски
Сервомотор
Сервомотор - это тип двигателя, который может достичь точного положения, скорости и управления крутящим моментом на основе контрольных сигналов в автоматизированных системах управления. Сервопроводы предлагают высокую точность, производительность и стабильность, что делает их широко используемыми в приложениях, требующих точного управления движением. Сервомоты обычно обеспечивают реальную - положения и скорость обратной связи через устройство обратной связи (например, энкодер или датчик), что обеспечивает своевременную регулировку контрольных сигналов на основе фактических условий для поддержания точного положения двигателя. Сервовики, как правило, классифицируются на три типа: DC Servo Motors, AC Servo Motors и Stepper Servo Motors.
DC Servo Motors - это тип двигателя, широко используемый в автоматизированных системах управления. По сравнению с обычными двигателями постоянного тока, они оснащены закрытой - системой управления циклом, позволяющей реальной - регулировке времени управляющих сигналов на основе сигналов обратной связи. DC Servo Motors предлагают более высокие скорости и скорости отклика, а также большие моменты крутящего момента. Тем не менее, они требуют более стабильного источника питания.
AC Servo Motors состоят из обмотки статора и вращающейся арматуры. Обмотка статора обычно генерирует магнитное поле, в то время как вращающаяся якоря несет нагрузку и вращается. Электрические двигатели работают, вращая катушку из провода в магнитном поле. AC Servo Motors достигают эффективного и точного управления движением через различные комбинации тока и магнитного поля. AC Servo Motors предлагают высокую скорость, высокую точность и высокую мощность крутящего момента, что делает их подходящими для приложений, требующих высокого - управления движением производительности, таких как робототехника, автоматическое оборудование и машины ЧПУ. Тем не менее, по сравнению с двигателями постоянного тока, сервоприводы AC, как правило, требуют более сложных систем управления и, как правило, более дороги.
Сервоприводы
Сервопривод - это устройство, используемое для управления движением сервопривода, и является незаменимым компонентом сервопривод. Обычно он используется в сочетании с сервоприводом для достижения точного положения, скорости и контроля силы. Сервовины обычно интегрируют различные алгоритмы управления, чтобы точно отрегулировать скорость и положение двигателя на основе контрольных сигналов. Они поддерживают обратную связь Encoder, позволяя Real - мониторинг времени положения и скорости двигателя, достигая закрытого - управления циклом и повышения точности управления и стабильности. Они также оснащены различными интерфейсами связи для связи с хост -компьютером или другими устройствами, что позволяет удаленному мониторингу и управлению. Сервовины также включают в себя различные функции защиты, такие как перегрузка, переоборудование, перенапряжение и защита от потери фазы, чтобы гарантировать, что двигатель и привод работают в пределах безопасных диапазонов. Основная функция сервопривода состоит в том, чтобы принять контрольные сигналы и, используя алгоритмы внутреннего управления, преобразуйте их в ток для управления сервоприводом, тем самым достигая точного управления положением.
Благодаря быстрому развитию технологии электроники и современной теории управления, полностью цифровые сервопривод стали основными. Сервовины также движутся в направлении высокой точности, высокой производительности, интеграции, модуляризации, универсальности, сети и интеллекта.
1) Высокая точность и высокая производительность
Как правило, сервоприводы часто используют High - Speed Microcontrollers в качестве их основных процессоров для повышения скорости вычислений и мощности обработки. С повышением точности энкодеров производительность и точность управления сервоприводами на низких скоростях улучшились, что делает их особенно популярными в высокой - точной промышленной робототехнике. Внедрение передовых методов и стратегий управления, таких как расширенное нелинейное управление и идентификация параметров и самостоятельно настройка-, еще больше повысило производительность сервоприводов.
2) Интеграция и модульность
С миниатюризацией промышленных роботов и непрерывным развитием полупроводниковых технологий, сервоприводы и двигатели движутся в направлении миниатюризации, интеграции и интеграции. Эта тенденция значительно увеличила вычислительную мощность серво -контроллеров, когда контроллеры ARM, DSP и FPGA стали основными.
Модульность включает в себя разделение сервоприводов на модули на основе их функций и объединение их для удовлетворения конкретных потребностей. Модульность требует разработки и проектирования отдельных модулей, которые затем можно объединить для удовлетворения конкретных потребностей, снижая затраты на проектирование. Модульность также увеличивает гибкость системы и облегчает обслуживание систем сервопривода.
3) универсализация
Universalization объединяет различные функции сервопривода, позволяя пользователям управлять различными режимами эксплуатации, такие как закрытый - управление вектором цикла, управление двигателями и открыть векторное управление циклом, без изменения конфигурации оборудования, обеспечивая применение в разнообразных рабочих средах.
В настоящее время универсальные сервоприводы относительно дороги и по -прежнему не имеют оптимального применения в определенных приложениях. Следовательно, проектирование специализированных сервоприводов необходим для снижения затрат и достижения миниатюризации.
4) Сеть
Благодаря постоянному развитию промышленных технологий и растущими требованиями, предъявляемыми к промышленной среде, технологии связи Fieldbus, такие как RS485, и могут, часто характеризующиеся плохими реальными- Время связи и низкими скоростями связи, все больше не могут удовлетворить требования современного промышленного производства. Следовательно, промышленные технологии шины Ethernet, такие как ETERCAT, начинают применяться на сервере -, управляемых системами. Промышленные технологии шины Ethernet могут соответствовать реальным требованиям к контролю времени- и широко используются в отрасли промышленного контроля.
5) интеллект
В области промышленной робототехники интеллект в настоящее время является основной тенденцией в разработке сервоприводов. С помощью интеллектуальных стратегий управления сервоприводы обладают функциями искусственного интеллекта, такими как Self - адаптация и Self - обучение. Интеллект сервоприводов упрощает и значительно сокращает время отладки для промышленных роботов. Это также значительно снижает технические требования для отладки персонала, тем самым снижая эксплуатационные расходы.
Дизайн оборудования драйвера
Как ведущий производитель водителей сервоприводов, продукты Тонханга в основном состоят из аппаратных компонентов, включая управляющие чипы, схемы драйверов, схемы питания, схемы обнаружения напряжений, текущие схемы отбора проб, схемы интерфейса связи и схемы интерфейса энкодера. Эти цепи позволяют различным функциям сервопривода и обеспечивают стабильную и надежную работу системы. Следовательно, в исследовании оборудования для водителей сервопривода анализ и интеграция каждой схемы имеют решающее значение.
1. Выбор чипа
Схема управления оборудованием играет решающую роль в сервоприводе. Он отвечает в первую очередь за выборку аналоговых сигналов, подсчет импульсов двигателя и вывода сигналов ШИМ для управления цепью инвертора через алгоритм управления, тем самым достигая точного контроля сервопривода.
Как основной компонент контроллера сервопривода, цепь управления выполняет несколько функций:
1) Быстрый отклик: цепь управления должна быть в состоянии быстро реагировать на сигналы обратной связи датчиков и инструкции по алгоритму управления для достижения быстрого и точного управления двигателем.
2) Высокая надежность: цепь управления должна подвергаться строгой конструкции и тестированию, чтобы обеспечить стабильную и надежную работу, защищая безопасность и стабильность всей системы.
3) High - Speed Computing: Реализация алгоритма управления требует большого количества высокого - скорости обработки данных, поэтому чип схемы управления должен обладать высоким - возможностями обработки производительности и скорости вычисления.
4) High - Контроль точности: для достижения High - контроля с точным двигателем управления требует высокого - возможностей обработки данных точности для обеспечения точности и точности алгоритма управления. 5) в отношении обнаружения и обработки аномальных ситуаций во времени и защитить нормальную работу двигателя и системы. Следовательно, для выбора чипа цепи управления необходимо полностью рассмотреть вышеуказанные требования, чтобы гарантировать, что цепь управления может быть стабильно, точно и эффективно достигать точного управления сервоприводом и обеспечить стабильную работу всей системы.
2. Выходной схема привода
Схема выходного привода сервопривода является ключевым компонентом, который преобразует управляющие сигналы в движение двигателя. Он состоит из трех - фазы половины - мостового привода, состоящей из шести N - каналов MOS -транзисторов. Схема выходного привода также включает в себя цепь обратной связи тока, которая разбивает выходной ток на два пути и передает их в дифференциальную схему отбора проб. Затем эта схема подается обратно в систему управления, завершая закрытый - управление циклом.

3. Схема отбора дифференциального тока
Дифференциальные схемы отбора проб тока обычно используются для измерения и получения изменений в сигналах тока серво -фазы. Эта схема имеет решающее значение для управления и защиты сервоприводов. Сигналы тока моторной фазы, измеренные с помощью дифференциального тока схемы тока, представляют собой основные входные параметры, необходимые для управления двигателем, и непосредственно отражать нагрузку двигателя и статус работы. Сервуары используют закрытые - системы управления циклами для достижения точного управления движением сервопривода. Дифференциальная схема выборки тока обеспечивает сигналы обратной связи, которые используются для регулировки выходного тока двигателя для достижения желаемых характеристик движения и положения. Дифференциальная схема дискретизации показана на рисунке. Ниже приведен процесс дифференциального тока.

Во -первых, датчик тока преобразует фазовый ток двигателя в сигнал тока. Эти текущие сигналы представляют ток, потребляемый двигателем во время работы. Затем дифференциальная схема отбора проб тока разбивает ток -сигнал на два пути и выполняет дифференциальное измерение между двумя путями, чтобы получить разницу между токовыми сигналами. Этот дифференциальный сигнал затем обрабатывается оперативным усилителем. Рабочий усилитель в схеме дискретизации дифференциального тока усиливает дифференциальный сигнал, преобразует ток в напряжение и улучшает амплитуду и стабильность сигнала. Наконец, обработанный сигнал служит входом в систему управления обратной связью. Сравнивая сигнал обратной связи с установленным значением, система управления регулирует выход двигателя для достижения желаемого состояния движения.
4. Схема питания энкодера
Энкодер сервопривода требует отдельного источника питания. Чтобы обеспечить надлежащую работу и точную обратную связь положения, она должна поставляться с соответствующим источником питания. Энкодер сервопривода, выбранная Tonghang, использует источник питания 5V, поэтому цепь питания Encoder должна снять входящий источник питания, чтобы обеспечить стабильную и надежную работу и точные сигналы обратной связи положения.

Схема питания энкодера показана на рисунке. После подключения к внешнему источнику питания DC 24 В, входная мощность сначала проходит через несколько параллельных конденсаторов. Эти конденсаторы уменьшают шум и волнули в входном источнике питания и стабилизируют напряжение. A DC - DC STEP - вниз по регулятору Чип затем выполняет первый шаг - вниз, уменьшая напряжение источника питания до 8V. Полученное напряжение 8 В имеет два пункта назначения: во -первых, оно используется в качестве источника питания для схемы выходного драйвера; Во -вторых, после фильтрации и стабилизации напряжения через множественные параллельные конденсаторы, регулятор стабилизирует входное напряжение 8 В на +5 V Выходное напряжение. Линейный чип регулятора использует внутреннюю схему для стабилизации входного напряжения для указанного выходного напряжения. Этот регулятор выводит фиксированное +5 V напряжение.
5. Схема сетевого интерфейса
Схема сетевого интерфейса представляет собой цепь интерфейса Ethernet, которая соединяет компьютеры или сетевые устройства, выполняя функцию связи между подчинением и мастером. Связь между рабом и мастером требует внешнего сетевого кабеля. Однако, хотя подчиненный контроллер имеет интерфейс PHY, он не может быть напрямую подключен к интерфейсу сетевого кабеля. Следовательно, для подключения сетевого кабеля требуется дополнительный интерфейс сетевого кабеля для связи с мастером.

Порты Ethernet серии Tonghang обычно предназначены для High - частотного сигнала передачи и обработки, предлагая высокую производительность и стабильность. Построенный порт - в трансформаторе магнитной сети усиливает передачу и стабильность сигнала во время передачи данных, предотвращая достижение внешних помех и электрического шума. Встроенный - в конденсаторах и резисторах также фильтровать и изолировать сигналы, что еще больше улучшает стабильность сигнала и сопротивление помех.
6. Схема интерфейса энкодера
Энкодер является ключевым компонентом в сервоприводной системе, обеспечивающей позицию и скорость обратной связи. Энкодер выводит импульсные сигналы, которые представляют вращение двигателя. Схема интерфейса интерфейса энкодера интерпретирует эти импульсные сигналы и преобразует их в информацию, такую как фактическое положение и скорость двигателя. Цепь интерфейса энкодера также поставляет энкодер с мощностью 5 В, которая уходит вниз по схеме питания энкодера, обеспечивая стабильный источник питания во время работы.

Энкодер сервопривода является инкрементным энкодером. Этот кодер генерирует импульсные сигналы, чтобы указать изменения в положении. Эти импульсные сигналы состоят из фаз A, B и Z. фазы A и B используются для измерения положения и направления, в то время как фаза Z обычно используется для определения эталонной точки или нулевого положения.
7. USB - to - последовательная схема
USB - to - последовательная схема обеспечивает связь между сервоприводом и компьютером. В качестве основного компонента всей схемы он преобразует данные, полученные из интерфейса USB в последовательный формат, и отправляет последовательные данные на сервопривод и наоборот. USB - to - последовательная схема показана на рисунке.

8. Цепь тормозного интерфейса
Цепь тормозного интерфейса управляет тормозным действием сервопривода, что позволяет ему быстро и точно останавливаться. Цепь тормозного интерфейса получает сигналы управления тормозом или сигналы выброса тормоза и преобразует их в соответствующие контрольные сигналы для активации или деактивации тормозного действия сервопривода. Цепь интерфейса тормоза показана на рисунке. Оперативный усилитель (OP AMP) на рисунке является ключевым компонентом цепи интерфейса тормоза. Когда интерференционные сигналы входят в тормозный сигнал, OP AMP в сочетании с цепью фильтра фильтрует входной сигнал, удаляет помехи и сохранение допустимой части тормозного сигнала. OP AMP также выполняет несколько функций, включая амплификацию сигнала, сравнение и кондиционирование.

9. Схема обнаружения напряжения питания
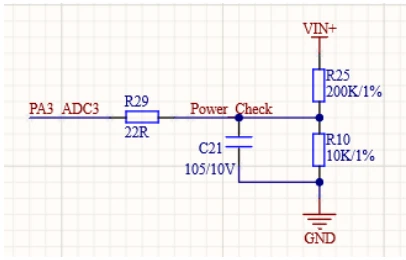
Цепь обнаружения напряжения питания контролирует уровень напряжения питания, чтобы убедиться, что она остается стабильной в указанном рабочем диапазоне. Мониторив напряжение питания в режиме реального времени, цепь обнаружения напряжения питания помогает повысить безопасность и надежность системы. На рисунке 13 показана цепь обнаружения напряжения питания. После деления напряжения напряжение на 22Q отображается через порт выборки ADC. Затем программное обеспечение вычисляет, соответствует ли фактическое напряжение требуемое напряжение. Только когда значение напряжения нормально может работать с сервоприводом нормально.
10. Светодиодная цепь и цепь переключения
Схема коммутатора добавляется для проверки функциональности ввода IO подчитывания, в то время как светодиодная схема проверяет его функциональность вывода IO. Как показано на рисунке, цепь переключателя подключена к напряжению 3,3 В. Резистор добавляется в цепь для устранения механической вибрации. В конструкции светодиодной цепи, показанной на рисунке, один конец светодиода подключен к GND, а другой конец можно осветить, просто выводя высокий уровень из микропроцессора. Светодиод работает при 1,2 В, а шаг - вниз используется для снижения напряжения 3,3 В. Схема шага - вниз показана на рисунке 15. Схема вниз 3,3 В -, разработанная с использованием чипа регулятора напряжения AMS117, генерирует напряжение 1,2 В для светодиодной цепи.


11. Схема измерения температуры
Значение температуры отображается и обрабатывается датчиком температуры NTC (отрицательный коэффициент температуры), который подключен к АЦП. NTC - это отрицательный термистор температурного коэффициента, сопротивление которого уменьшается с повышением температуры. Поскольку сопротивление NTC изменяется в геометрической прогрессии с температурой, температура может быть выведена путем измерения сопротивления. Когда ток проходит через датчик температуры NTC, он генерирует определенное количество тепла. Если это тепло не может быть рассеивается во времени, температура датчика температуры NTC будет расти, что приведет к снижению его сопротивления. В этом случае ток значительно увеличится, в результате чего температура датчика температуры NTC будет дальше, образуя порочный цикл, который в конечном итоге может привести к перегреву датчика температуры NTC, даже призывая его сжигать или загореться.

12. Аппаратная реализация
Аппаратная реализация в первую очередь включает в себя сервопривод. Диаграмма сервопривода показана на рисунке.

Тонхан провел подробный дизайн оборудования сервопривода и завершил свою аппаратную реализацию. Он проводил в исследовании глубины- на каждом модуле, включая микроконтроллер, подчиненный контроллер, схему привода, цепь дифференциального тока, цепь интерфейса энкодера и цепь интерфейса сетевого кабеля. Он также продемонстрировал фактическую плату.
-
![Импульсные, шинные, CANopen и EtherCAT сервоприводы 220/380 В для серводвигателей переменного тока мощностью 50–100 кВт]() Импульсные, шинные, CANopen и EtherCAT сервоприводы 220/3...Этот компактный сервопривод переменного тока мощностью 200 Вт разработан для небольших систем автоматизации, требующих точного управления движением и стабильной работы. Благодаря...Подробнее
-
![730В 220В 2000РПМ серводвигатель и система привода с ЧПУ с тормозом для гравировальных станков]() 730В 220В 2000РПМ серводвигатель и система привода с ЧПУ ...Этот компактный сервопривод переменного тока мощностью 200 Вт разработан для небольших систем автоматизации, требующих точного управления движением и стабильной работы. Благодаря...Подробнее
-
![Многоцелевой сервопривод мощностью 200 Вт-для небольшого оборудования автоматизации]() Многоцелевой сервопривод мощностью 200 Вт-для небольшого ...Этот компактный сервопривод переменного тока мощностью 200 Вт разработан для небольших систем автоматизации, требующих точного управления движением и стабильной работы. Благодаря...Подробнее
-
![Сервопривод переменного тока, 220 В, 1,5 кВт]() Сервопривод переменного тока, 220 В, 1,5 кВтСервопривод переменного тока напряжением 220 В, 1,5 кВт обеспечивает точное управление движением, быстрый отклик и стабильную работу. Благодаря усовершенствованным векторным алгоритмам и поддержке...Подробнее
-
![Промышленный сервопривод станка с импульсным управлением 380 В стандартный]() Промышленный сервопривод станка с импульсным управлением ...Этот промышленный сервопривод с импульсным управлением на 380 В предназначен для станков с ЧПУ и обеспечивает точное позиционирование и стабильное управление движением. Благодаря...Подробнее
-
![Драйвер сервопривода протоколов связи EtherCAT и Modbus]() Драйвер сервопривода протоколов связи EtherCAT и ModbusЭтот серводрайвер поддерживает протоколы связи EtherCAT и Modbus, обеспечивая высокоскоростное-управление в реальном времени-и гибкую системную интеграцию. EtherCAT обеспечивает сверх-быструю...Подробнее
-
![Серводвигатель и драйвер переменного тока мощностью 0,1 кВт - 250 кВт для станка с ЧПУ]() Серводвигатель и драйвер переменного тока мощностью 0,1 к...Эта система серводвигателей и драйверов переменного тока охватывает широкий диапазон мощности от 0,1 до 250 кВт и предназначена для высокопроизводительных станков с ЧПУ. Благодаря...Подробнее
-
![Сервопривод переменного тока с шиной CAN серводвигателя]() Сервопривод переменного тока с шиной CAN серводвигателяЭта система серводвигателей и драйверов переменного тока охватывает широкий диапазон мощности от 0,1 до 250 кВт и предназначена для высокопроизводительных станков с ЧПУ. Благодаря...Подробнее
-
![Однофазный сервопривод, 220 В, 750 Вт, с двигателем переменного тока]() Однофазный сервопривод, 220 В, 750 Вт, с двигателем перем...Этот сервопривод, предназначенный для точного управления движением, обеспечивает стабильную работу и быстрый динамический отклик. Благодаря расширенному векторному управлению и поддержке...Подробнее
-
![Сервопривод переменного тока для высокоточного-управления положением]() Сервопривод переменного тока для высокоточного-управления...Этот сервопривод переменного тока, созданный для высокоточного-управления положением, обеспечивает быстрый отклик, стабильную работу и исключительную точность. Он поддерживает несколько режимов...Подробнее
-
![Сервопривод переменного тока, 220 В, 100–1000 Вт, совместимый с серводвигателем]() Сервопривод переменного тока, 220 В, 100–1000 Вт, совмест...Этот сервопривод переменного тока на 220 В, предназначенный для точного управления движением, поддерживает серводвигатели мощностью 100–1000 Вт со стабильной производительностью и быстрым...Подробнее
-
![Драйвер серводвигателя с ЧПУ, 220 В, 1,3 Н·м, 2,5 А, 3000–6000 об/мин, с энкодером]() Драйвер серводвигателя с ЧПУ, 220 В, 1,3 Н·м, 2,5 А, 3000...Комплект драйверов серводвигателей на 220 В обеспечивает высокую-скорость при 3000–6000 об/мин, точное управление и стабильный выходной крутящий момент. Разработанный для требовательных систем...Подробнее


Будучи одним из ведущих сервоприводов и производителей и поставщиков в Китае, мы тепло приглашаем вас покупать лучшие сервоприводы и движения по конкурентной цене с нашей фабрики. Для получения дополнительной информации о компании, свяжитесь с нами сейчас.